Robotske ruke

Robotske ruke po mjeri za industrijsku proizvodnju

Robotsku ruku projektiramo prema zadatku koji treba obaviti: od kinematike i pogona do upravljanja i softvera. Tako robot radi točno ono što vaš proces traži.

Česta pitanja
PrimjerG-Bot, 7 osi
Preciznost0,02 mm
PrimjenaZavarivanje aluminija
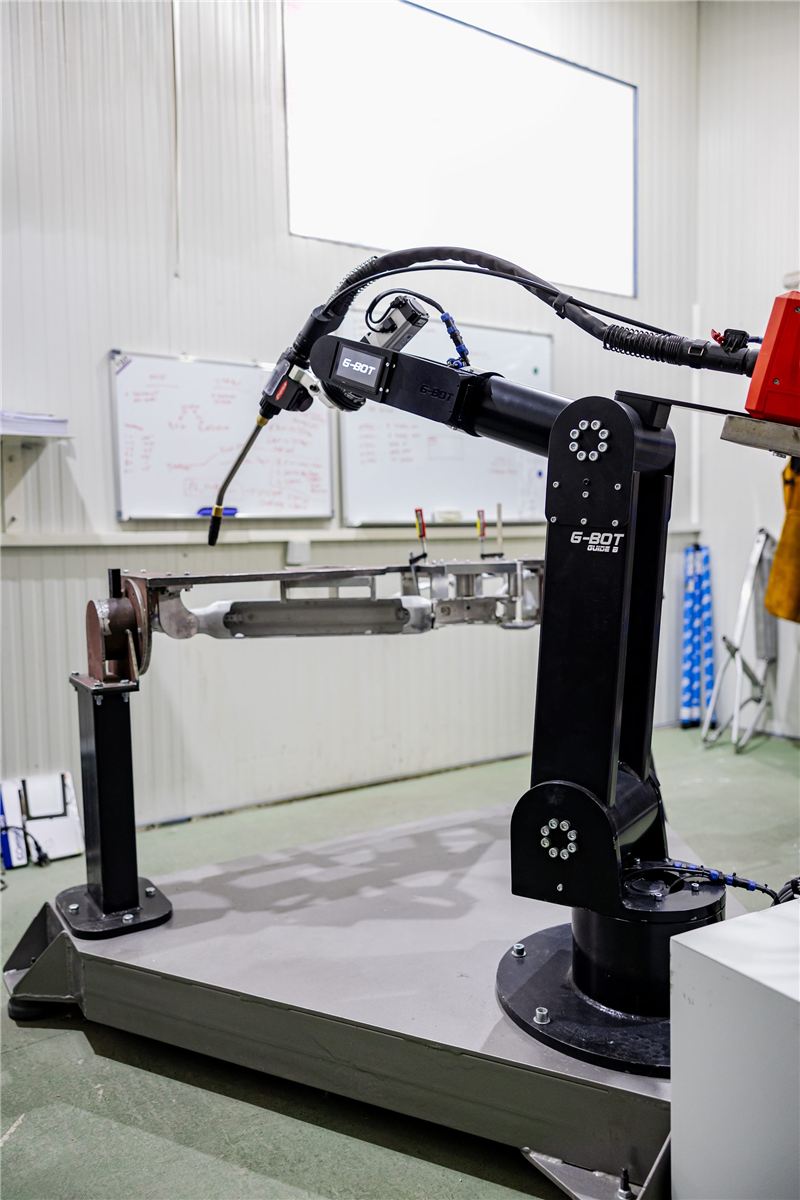
G-Bot, sedmoosna robotska ruka po mjeri za zavarivanje
PrimjerG-Bot robotska ruka
Kada se isplati

Kada robotska ruka ima smisla u proizvodnji

Robotska ruka najviše donosi tamo gdje se isti pokret ponavlja tisućama puta, gdje je potrebna preciznost koju je teško održati ručno ili gdje je posao fizički zahtjevan.

01

Ponovljivi zadaci

Zavarivanje, slaganje i premještanje dijelova u istom ritmu, smjenu za smjenom.

02

Zahtjevna preciznost

Kad rezultat ovisi o putanji i parametrima, robot ih ponavlja jednako na svakom komadu.

03

Teški uvjeti rada

Toplina, iskrenje, hladni pogoni ili monoton posao koji ljude brzo iscrpljuje.

04

Manjak radne snage

Robot preuzima rutinske korake, a ljudi se posvećuju pripremi, nadzoru i kontroli.

Primjer iz prakse

G-Bot: robotska ruka za zavarivanje aluminija

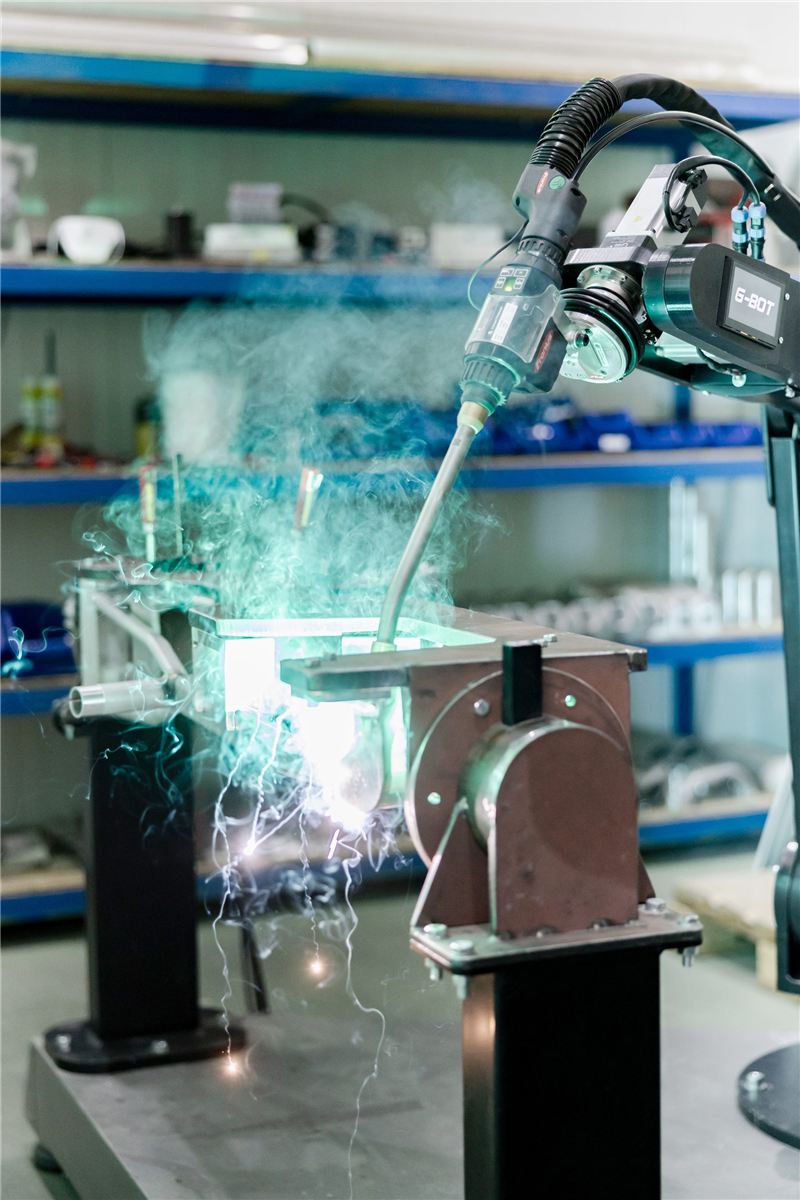
Sedmoosna robotska ruka koju smo razvili za zavarivanje aluminijskih okvira bicikala.

G-Bot robotska ruka zavaruje aluminijski okvir bicikla
Zavarivanje
Robotsko zavarivanje

Ujednačen zavar na svakom okviru

Ručno zavarivanje tankostijenog aluminija traži vrhunskog zavarivača, a rezultat varira od komada do komada. G-Bot svaki okvir zavaruje jednako.

Razvili smo mehaniku ruke, upravljanje i parametre zavarivanja. Zato ruku možemo prilagoditi novom dijelu ili procesu bez oslanjanja na tuđe sustave.

Broj osi7
Preciznost0,02 mm
MaterijalAluminij
PrimjenaOkviri bicikala
Vlastiti razvoj

Što razvijamo sami

Ključne sustave robotskih ruku razvijamo sami, na istim temeljima na kojima je nastao i naš humanoidni robot RINNO.

01

Mehanika i kinematika

Konstrukcija ruke, zglobovi i alati prilagođeni zadatku. Dijelove obrađujemo na vlastitim CNC strojevima.

02

Pogoni

Iskustvo s vlastitim pogonskim modulima, koji spajaju motor, prijenos, senzore i elektroniku, stekli smo razvojem RINNA.

03

Elektronika i upravljanje

Tiskane pločice, napajanje i upravljanje gibanjem projektirani za konkretan robot.

04

Softver i strojni vid

Upravljački softver i, gdje zadatak to traži, kamere za prepoznavanje i kontrolu, kao na RINNO Cartesianu.

Tijek projekta

Od analize do puštanja u rad

Projekt vodi isti tim od prvog razgovora do robota koji radi u vašem pogonu.

Analizaprocesa, dijelova i prostora
Konceptkinematika, alat i raspored
Izradakonstrukcija, elektronika i sklapanje
Testiranjeprogramiranje i probni rad
Puštanje u radu vašem pogonu
Česta pitanja

Česta pitanja

Razvijate li robotske ruke po mjeri?

Da. Robotsku ruku projektiramo prema zadatku: broju osi, dosegu, alatu i načinu upravljanja. Primjer je G-Bot, sedmoosna ruka koju smo razvili za zavarivanje aluminijskih okvira bicikala.

Koja je razlika između robotske ruke po mjeri i standardnog industrijskog robota?

Standardni robot je univerzalan, pa se proces često prilagođava njemu. Robotska ruka po mjeri nastaje za konkretan zadatak, pa se konstrukcija, alat i upravljanje prilagođavaju vašem procesu.

Za koje se zadatke koriste robotske ruke?

Najčešće za zavarivanje, pick & place, pakiranje i premještanje dijelova. Mi smo dosad razvili robotska rješenja za zavarivanje, pick & place i pakiranje.

Koliko traje razvoj robotske ruke?

Ovisi o složenosti zadatka. Nakon analize procesa dobivate prijedlog rješenja s planom i rokovima.

Kako započeti?

Pošaljite kratak opis procesa putem forme ili na info@ljubicic.technology. Javit ćemo se s prvim prijedlogom rješenja.

Povezano

Saznajte više

Kontakt

Recite nam što trebate.

Planirate robotizaciju ili automatizaciju proizvodnje? Opišite proces i javit ćemo se s prijedlogom rješenja.

Sjedište: Runović 553, 21261 Runović
Uredi: Slavonska avenija 24a, 10000 Zagreb

Upit za namjenskog robota

Opišite što trebate. Javit ćemo se s prijedlogom rješenja.